Integrationsprüfung von EVCC, BMS und OBC
EVCC, BMS und OBC gemeinsam prüfen – bevor das Fahrzeug existiert.
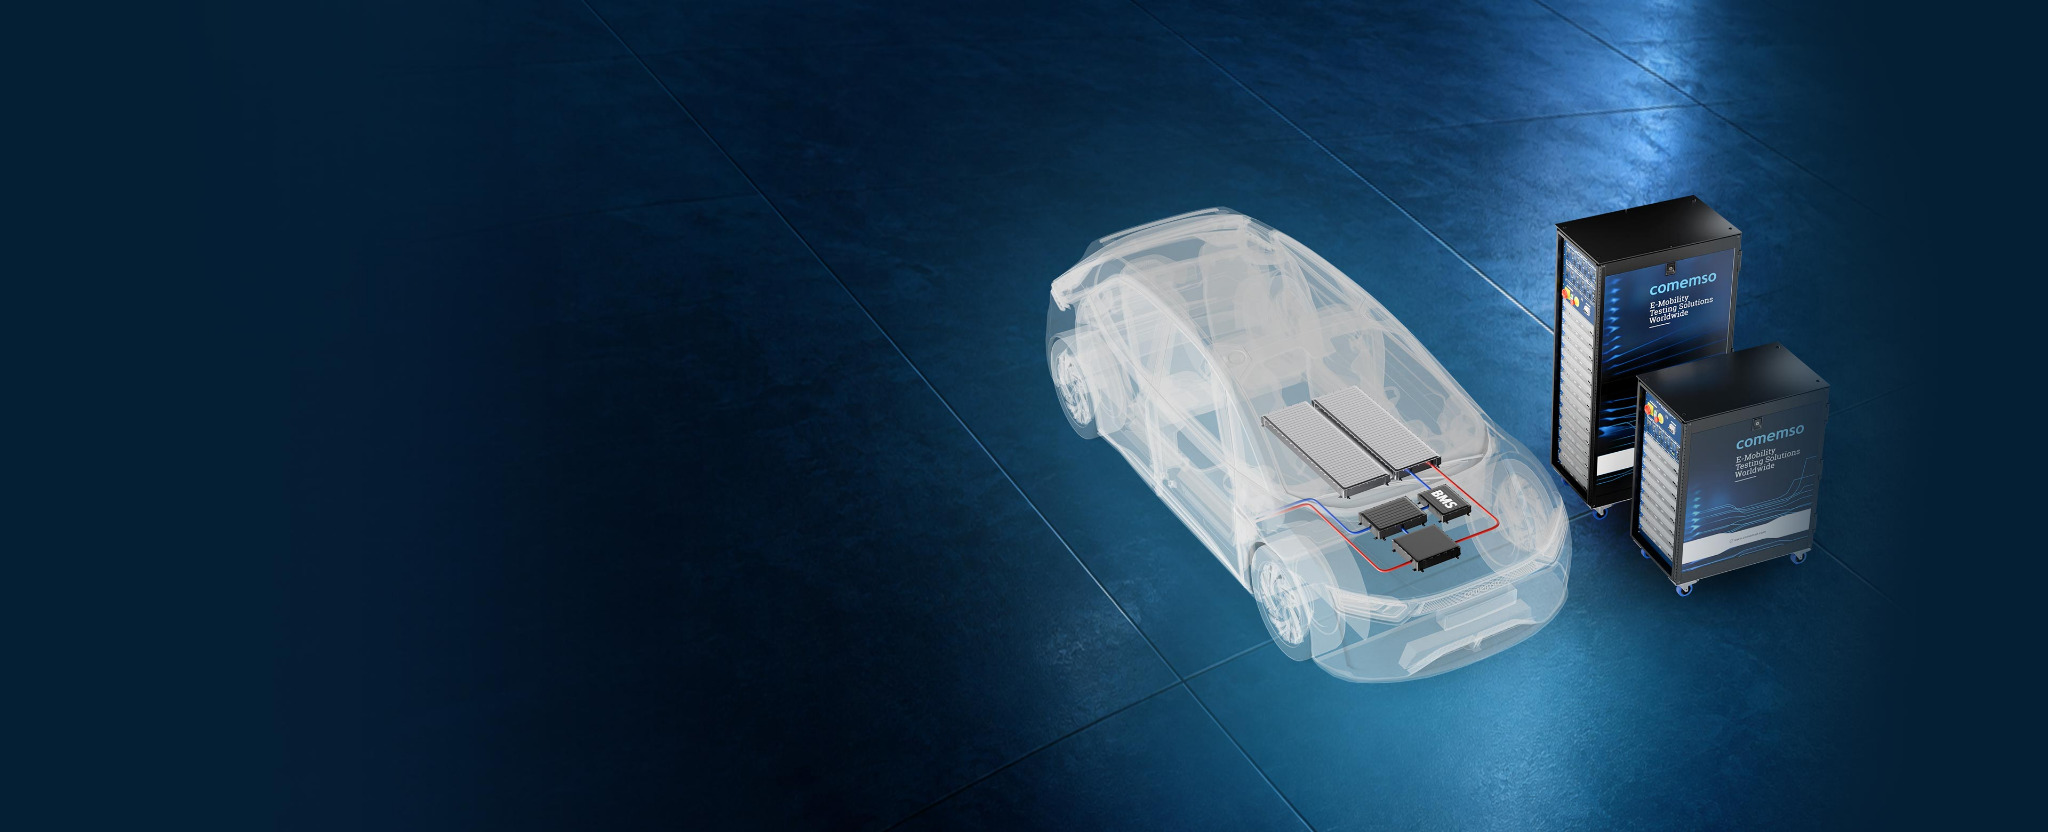
EVCA simuliert die Ladestation, der Battery Cell Simulator ersetzt die Batterie, und beide zeichnen Nachrichten und Messwerte auf einer Zeitachse auf – statt auf ein vollständiges Fahrzeug zu warten, um Integrationsfehler zu finden.1
12 bis 300 simulierte Zellen plus simulierte Ladestation in einem Integrationsaufbau.
- Wofür
- Fahrzeugteams, die EVCC, BMS und OBC gemeinsam prüfen müssen, bevor ein vollständiges Fahrzeug existiert.
- Was es kann
- EVCA simuliert die Ladestation; der Battery Cell Simulator ersetzt die Batterie mit 12 bis 300 Zellen; alles steht auf einer Zeitachse.
- Wofür nicht
- Ein BMS allein prüfen – dafür gibt es die BMS-Prüfung.
Ein Integrationsfehler im Prototyp kostet Wochen; im Feld kostet er einen Rückruf.
Testszenario: Eine Bedingung durch die Steuergeräte verfolgen
Beispielprüfung: Das BMS erkennt eine Temperatur, die einen geringeren Ladestrom erfordert. Der EVCC muss die geänderte Grenze kommunizieren. Beim AC-Laden muss der OBC seinen Betrieb entsprechend anpassen; beim DC-Laden liefert die externe Ladestation die batterieseitige Leistung. Grenzwertnachricht und gemessener Strom stehen auf derselben Zeitachse.
Batteriesicherheit beim Laden
Eine kritische Zelle muss den Ladevorgang beenden.
Etwa jeder sechste Brand eines Elektroautos beginnt beim Laden. In Südkorea entstanden 17,2 % von 238 erfassten Bränden zwischen 2016 und 2024 während des Ladens; eine weltweite Sammlung verifizierter Batteriebrände nennt rund 15 % während des Ladens oder innerhalb einer Stunde danach.2
Überhitzt oder überlädt eine Zelle, erkennt das BMS das in der Regel. Sicher ist das Fahrzeug damit noch nicht: Die Information muss die Fahrzeugsteuerung (VCU) und den EVCC erreichen, damit der Ladestrom endet – beim AC-Laden über den OBC, beim DC-Laden über die Ladestation. Erst dann kann das BMS Gegenmaßnahmen wie Kühlung einleiten, ohne die Zellen weiter zu belasten oder ein thermisches Durchgehen (Thermal Runaway) zu begünstigen.
Die Statistik zeigt nicht, warum der einzelne Brand entstand. Sie zeigt, warum die Abschaltkette beim Laden einen eigenen Test verdient: Jedes Glied kann versagen.

Das BMS übersieht die Überspannung oder Übertemperatur. Der Battery Cell Simulator stellt den kritischen Wert an einer Zelle genau und wiederholbar ein.
Die Stoppanforderung erreicht VCU, EVCC oder OBC zu spät, widersprüchlich oder gar nicht. Wo die Konfiguration es unterstützt, verzögert oder unterdrückt der Test Nachrichten.
OBC oder Ladestation liefern weiter Leistung. Der Test zeichnet auf einer Zeitachse auf, wie schnell der Ladestrom beim AC- und DC-Laden null erreicht.
Nach dem Stopp darf das Laden nicht wieder anlaufen, solange die Zelle kritisch ist. Der Test prüft Stoppgrund, Schütze und Wiederanlaufverhalten.
Bestanden: Ladestrom innerhalb der in Ihrem Sicherheitskonzept festgelegten Reaktionszeit bei null, Schütze im definierten Zustand, kein Neustart, solange der Zustand anhält.
Die Ladeentscheidung durch EVCC, BMS und OBC verfolgen.
Batteriezustand und Ladegegenstelle werden auf einem Steuergeräteprüfstand, in einem Fahrzeugteilsystem oder am vollständigen Elektrofahrzeug vorgegeben.
Der AC-Pfad enthält den OBC; direktes DC-Laden über CCS, CHAdeMO und GB/T DC umgeht ihn. BMS-Validierung auf Zellebene und Leistung auf Packebene bleiben getrennte Teile der konfigurierten Prüfumgebung.
Ein gemeinsamer Fahrzeugzustand
Jede Ladeanforderung mit den aktuellen Batteriegrenzen abgleichen.
Eine formal gültige EVCC-Anforderung kann einer BMS-Leistungsreduzierung, einem Isolationsfehler oder einer Stoppanforderung widersprechen. Es zählt die gemeinsame Reaktion: Steuergeräte, die auf getrennten Prüfständen korrekt arbeiten, können im Zusammenspiel widersprüchliche Entscheidungen treffen.
Eine Entscheidungskette im Elektrofahrzeug
Die Nachricht mit dem Fahrzeugzustand abgleichen.
Alle Steuergeräte müssen auf denselben Fahrzeugzustand reagieren.
- EVCA
Bildet die Ladestation nach
- Ladeprotokoll
- Zustände der unteren Signalebene
- Leistungs- und Fehlerkontext
- Kontrollierte Gegenstelle
- EVCC
Handelt das Laden aus
- Spannungs- und Stromanforderung
- Dienst- und Protokollzustand
- Zertifikate und Zeitverhalten
- Stopp- und Fehlermeldungen
- BMS
Gibt die Batterienutzung frei
- SOC und Leistungsgrenzen
- Temperatur und Isolation
- Schützfreigabe
- Fehler- und Wiederherstellungszustand
- Fahrzeugsteuerungen
Koordiniert den Ablauf
- VCU und Temperaturregelung
- Vorladen und Schütze
- OBC-Freigabe und Leistungsreduzierung
- Koordination des sicheren Zustands
- Physische Reaktion
Setzt die Entscheidung um
- OBC oder direkter DC-Pfad
- Spannung und Strom
- Sicherer Stopp und Wiederherstellung
- Synchronisierte Aufzeichnungen in comframe
- EVCC-Nachrichten
- BMS- und Fahrzeug-CAN
- OBC und Schütze
- Spannung und Strom
- Erwarteter Zusammenhang
Abweichende Grenzwerte
Der EVCC fordert mehr Spannung, Strom oder Leistung an, als das BMS aktuell zulässt.
Abweichende Zustände
Ladebereitschaft, Schütze, Isolation und Protokollzustand beschreiben nicht mehr denselben Fahrzeugzustand.
Verzögerte Reaktion
Ein Batterie- oder Temperaturereignis erreicht die Ladekommunikation oder Leistungsschnittstelle zu spät.
Sie verfolgen, warum der Ladevorgang stoppte
Ein Ladevorgang kann auf der letzten Ebene korrekt enden, während die auslösende Abweichung zwischen den Systemen unklar bleibt.
Integriertes AC-Laden und OBC-Tests im Elektrofahrzeug
Das Onboard-Ladegerät mit Freigaben, Grenzwerten und Stoppbefehlen prüfen.
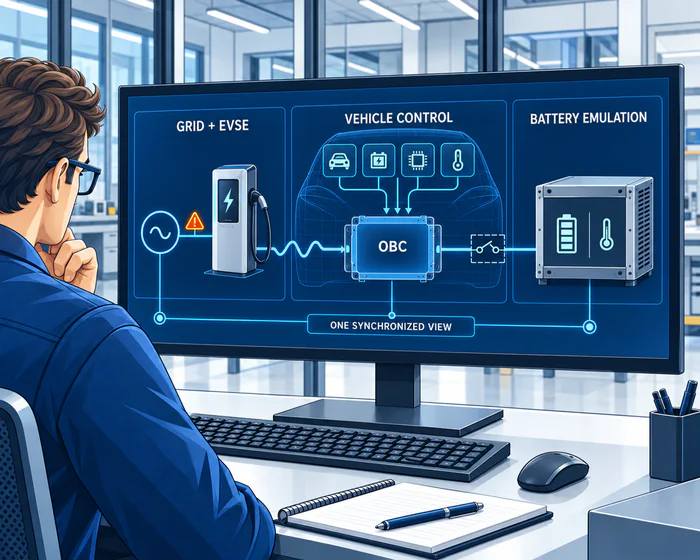
Ein OBC-Test im Elektrofahrzeug verbindet AC-Ladeschnittstelle und OBC-Wandlung mit EVCC, BMS, VCU, Schützlogik, thermischen Grenzen und batterieseitigen Bedingungen.
Vor der OBC-Freigabe wird die EVCC-Anforderung mit BMS-Spannung, Strom, SOC, Temperatur und Sicherheitsgrenzen verglichen.
Im konfigurierten Prüfumfang werden Freigabe, Leistungsfaktor, Wirkungsgrad, Leistungsreduzierung, Diagnose, Stromreaktion und kontrollierte Abschaltung geprüft.
Vorladen, Hochvoltfreigabe, thermische Leistungsreduzierung, Fehlerweitergabe und Wiederherstellung werden in einem Fahrzeugablauf verfolgt.
Integration des direkten DC-Ladens
DC CCS, CHAdeMO und GB/T DC mit umgangenem OBC koordinieren.
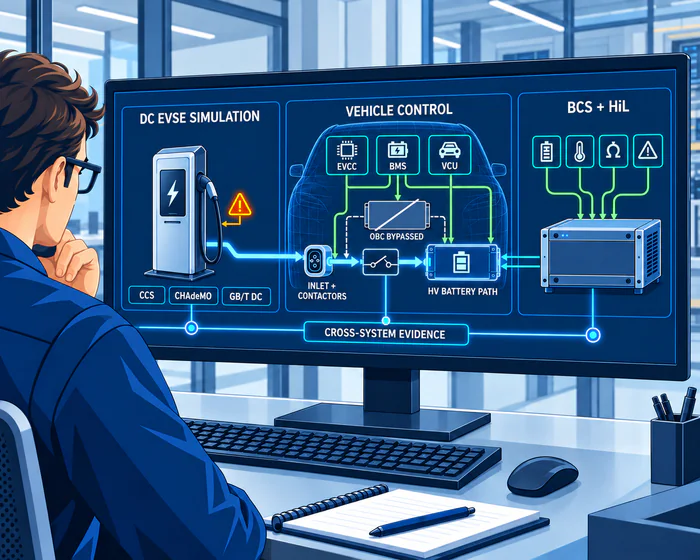
Beim direkten DC-Laden versorgt die Ladestation den Hochvoltbatteriepfad über Ladebuchse und Schütze. Zeigt, ob EVCC, BMS, VCU, Isolationsüberwachung, Temperaturregelung und Schaltsequenz beim zulässigen Arbeitspunkt übereinstimmen und auf geänderte Grenzen oder Fehler richtig reagieren.
PLC-Ladekommunikation
Die Kommunikation nach DIN 70121 oder ISO 15118 steht neben Control-Pilot- (CP) und Proximity-Pilot-Zustand (PP), angeforderten Grenzen, Schützen, Isolation, Spannung und Strom.
CAN-basierte Ladekommunikation
CHAdeMO-Nachrichten und Zeitverhalten werden mit Batteriefreigabe, Ladezustand, physischem Ausgang und sicherer Stoppreaktion verglichen.
GB/T 27930 und Fahrzeugzustand
Die Prüfung vergleicht GB/T-Kommunikation, Schnittstellenbedingungen, BMS-Grenzen und Schützsequenz mit der gemessenen DC-Reaktion.
EVCA, Battery Cell Simulator, comframe und externe Leistungstechnik richten sich nach den benötigten Protokollen, Ausgaben, Schnittstellen der unteren Signalebene, Leistungsbereichen und Fehlerfunktionen. Der freigegebene Umfang steht auf den Seiten zu unterstützten Normen und Produkten.
Ladegrenzen und Fehlerreaktionen prüfen
Eine geänderte Batteriegrenze bis zur Ladereaktion verfolgen.
Ändern Sie pro Durchlauf eine kontrollierte Bedingung. Zeichnen Sie Ladeanforderung, Batteriezustand, Steuergerätereaktionen und physisches Ergebnis auf. Prüfen Sie Zustand und Zeitverhalten anhand des Bestehenskriteriums.
Prüft Aufwachen, Bereitschaft, Vorladen, Schütze, ausgehandelte Grenzen und den Beginn der Energieübertragung.
Ändern Sie die vom BMS zugelassene Spannung, den Strom oder die Leistung. Misst, wie schnell EVCC und physischer Leistungspfad folgen.
Zell-, Pack-, OBC- oder Kühlgrenzen zeigen, ob die Leistungsreduzierung abgestimmt und das Regelverhalten stabil ist.
Prüft Erkennung, Kommunikation, Schaltsequenz, sicheren Zustand und Wiederherstellung nach einer definierten Sicherheitsbedingung.
Vergleicht Wandlerdiagnose und verfügbare Leistung mit den Zuständen, die BMS, EVCC und VCU melden.
Vergleicht Protokollbereitschaft und physisches Schalten mit der gemessenen Hochvoltreaktion.
Verzögerte, fehlende oder widersprüchliche Fahrzeugnetz- und Ladeinformationen werden eingespeist, soweit die Konfiguration dies unterstützt.
Prüft Stoppgrund, Nachrichtenfolge, Stromrampe, Schützöffnung, verbleibende Zustände und Wiederanlaufverhalten.
Überspannung oder Übertemperatur einer simulierten Zelle während des AC- oder DC-Ladens. Prüft Erkennung, Stoppanforderung, Stromrampe bis null, Schütze und Neustartsperre.
Systeme auf einer Zeitachse vergleichen
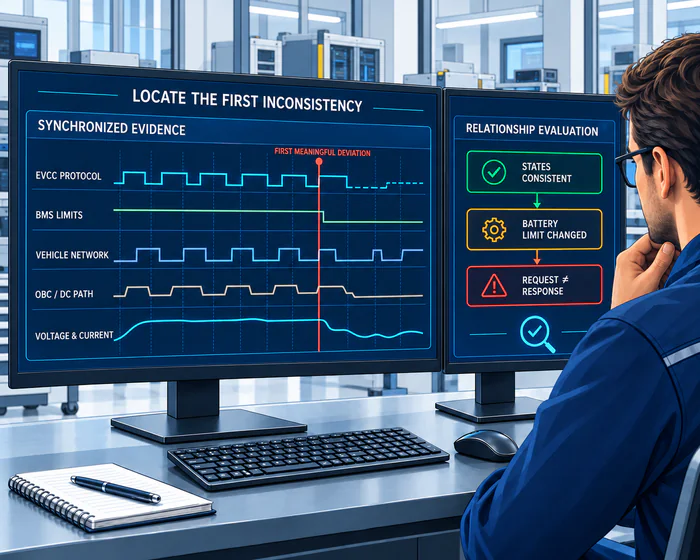
Den Ladefehler bis zur ersten Unstimmigkeit zurückverfolgen.
Mit comframe können Entwickler Ladekommunikation, Fahrzeugnetzzustände, BMS-Grenzen, OBC- oder direktes DC-Verhalten und elektrische Messungen auf einer gemeinsamen Zeitbasis vergleichen. Zeigt, ob jedes System innerhalb der geforderten Zeit auf dieselbe Bedingung reagiert hat.
Prüfmatrix für den Integrationstest
Die erwartete Reaktion für jede geänderte Bedingung festlegen.
| System oder Signal | Nomineller Zusammenhang | Geänderte Bedingung | Erwartete Auswirkung | Erforderliche Ergebnisse |
|---|---|---|---|---|
| EVCC-Anforderung | Anforderung bleibt innerhalb der aktuellen BMS-Freigabe | Spannungs- oder Strombedarf überschreitet eine neue Grenze | Anforderung wird reduziert oder das Laden stoppt innerhalb der festgelegten Zeit | Nachricht, Zeitstempel, aktive Grenze und physische Reaktion |
| BMS-Freigabe | SOC, Temperatur, Isolation und Zellzustände erlauben das Laden | Thermische Grenze, Zellgrenze oder Sicherheitsgrenze wird erreicht | Zulässige Leistung ändert sich und die zuständigen Steuergeräte reagieren abgestimmt | BMS-Zustand, CAN-Signal, Diagnosegrund und Freigabebedingung |
| OBC oder direkter DC-Pfad | Leistungswandlung oder direkter Batteriepfad folgt dem zulässigen Arbeitspunkt | Wandler-Leistungsreduzierung, DC-Grenze oder Leistungsstufenfehler | Tatsächliche Spannung und Strom bleiben mit dem kommunizierten Zustand konsistent | Befehl, Wandler- oder Leistungspfadzustand sowie gemessene Spannung und Strom |
| Schütze und Vorladen | Schaltzustand entspricht Ladebereitschaft und Hochvoltbedingungen | Vorlade-Zeitüberschreitung, Schützabweichung oder unerwartetes Öffnen | Energieübertragung wird ohne ungültigen Zwischenzustand verhindert oder gestoppt | Schützbefehl, Rückmeldung, Hochvoltbus und Protokollübergang |
| Isolation und HVIL | Sicherheitsbedingungen erlauben die gewählte Ladephase | Isolations- oder Verriegelungszustand wird ungültig | Fehler wird weitergegeben und das System erreicht den definierten sicheren Zustand | Gemessene Bedingung, Diagnosepfad, Stoppgrund und Wiederherstellungssequenz |
| Fahrzeugnetz | EVCC, BMS, VCU, OBC und Temperatursteuergerät teilen konsistente Informationen | Nachrichtenverlust, Latenz oder widersprüchlicher Zustand | Zeitüberschreitung, Rückfallstrategie oder sicherer Stopp folgt der freigegebenen Strategie | CAN- oder Ethernet-Zeitverhalten, Steuergerätezustand und resultierendes Ladeverhalten |
EVCA + Battery Cell Simulator + comframe
EVCA, Battery Cell Simulator und comframe im Fahrzeugtest verbinden.
EVCA stellt die Ladegegenstelle bereit, der Battery Cell Simulator liefert BMS-Eingangssignale und comframe verbindet Konfiguration, synchronisierte Messung, Automatisierung und Ergebnisse. Der Kunde stellt die realen Fahrzeugsteuergeräte und das maßgebliche Fahrzeugsicherheitskonzept bereit.
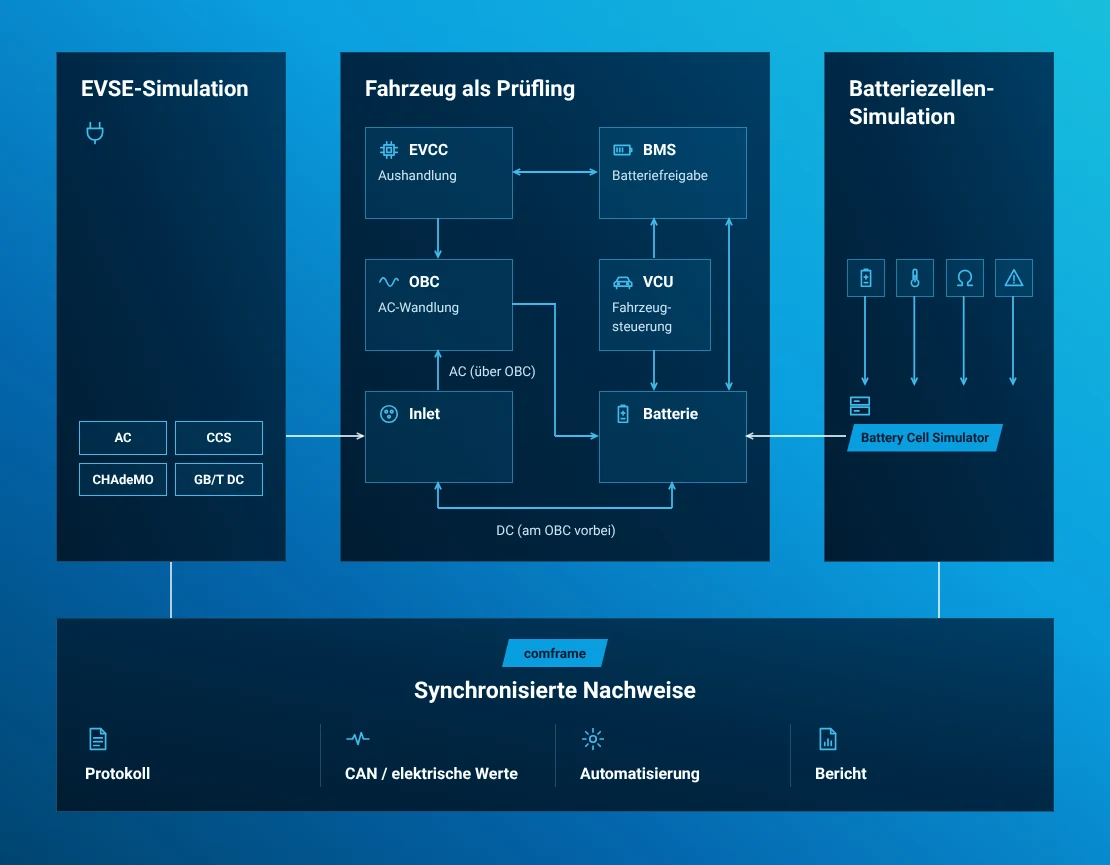
Systemkomponenten und Integrationsdetails
Ladestation als Gegenstelle
EVSE-Simulation (Ladestationssimulation), Kommunikation, Zustände der unteren Signalebene, Lademessungen, konfigurierbares Verhalten und anwendbare Fehler.
EVCA-Plattform ansehenKontrollierter Batteriezustand
Virtuelle Zellen, Temperatursensoren, Balancing, Isolation, strombezogene Bedingungen und elektrische Fehlerzustände.
BMS-Prüfsystem ansehenKonfiguration, Messungen und Ergebnisse
Zeitlich zugeordnete Lade- und Fahrzeugdaten, automatisierte Abläufe, erwartete Zusammenhänge, Ergebnisse und Integrationsschnittstellen.
comframe ansehenProjektspezifischer Energiepfad
Netzemulation, Batterieemulation, Quellen, Senken, Leistungsmessung, Kühlung und Sicherheit richten sich nach dem AC- oder DC-Prüfziel.
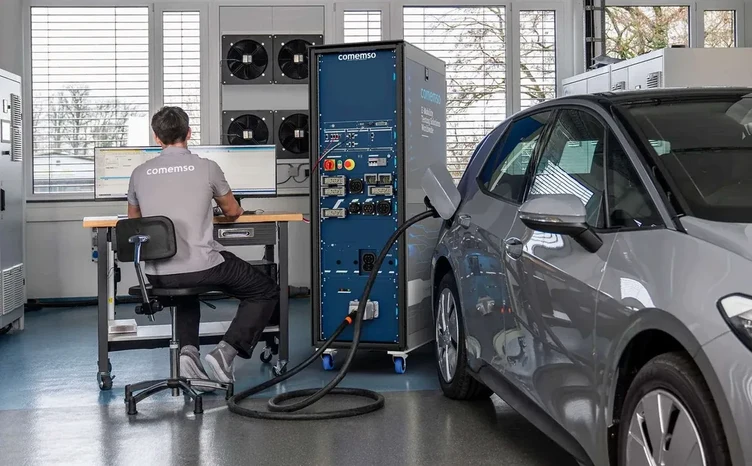

Die gemeinsame Architektur von comemso und Cinergia zeigt einen Weg, Netz- und Batterieemulation mit EVCA zu verbinden. Die externe Leistungstechnik richtet sich nach dem Projekt; auch andere Anbieter können eingesetzt werden.
Den Test vorbereiten, ausführen und Ergebnisse aufbewahren.
Legen Sie reale und simulierte Steuergeräte, Fahrzeugnetze und Leistungspfad fest. Geben Sie Batteriezustand, Ladegegenstelle und Normalzustand, Grenzfall oder Fehler innerhalb des freigegebenen Leistungs-, Kühlungs- und Sicherheitsaufbaus vor.
Vergleichen Sie während des Tests Ladenachrichten, BMS- und Fahrzeugnetzzustände, OBC- oder direktes DC-Verhalten, Schütze und elektrische Messungen auf einer Zeitachse. Halten Sie Prüflingsversionen, Konfiguration, Abweichungen und Ergebnisse für die Regression fest.
Den nächsten Fahrzeug- oder BMS-Test wählen.
Nutzen Sie EV-Prüfung für Prüfungen im Fahrzeuglebenszyklus, BMS-Prüfung für die Validierung auf Zellebene oder die EVCA und Battery Cell Simulator-Produktseiten für die Systemauswahl.
Unterstützte Normen und die freigegebenen Test Libraries definieren den relevanten Verifizierungsumfang.
Den Test mit den beteiligten Fahrzeugteams abstimmen.
Fahrzeughersteller koordinieren die Ladefreigabe über die Steuergeräte hinweg. EVCC- und BMS-Zulieferer prüfen die Schnittstellen, für die sie verantwortlich sind. OBC-Teams gleichen Wandlerdiagnose und Leistungsreduzierung mit den zulässigen Batteriegrenzen ab. Labore können dieselben Szenarien für verschiedene Hardware- und Softwarevarianten wiederholen.
Häufig gestellte Fragen
EVCC, BMS und OBC: häufige Fragen
Warum ist das Laden für die Batteriesicherheit kritisch?
Etwa jeder sechste Brand eines Elektroautos beginnt beim Laden: In Südkorea waren es 17,2 % von 238 Bränden zwischen 2016 und 2024. Beim Laden fließt weiter Strom in Zellen, die bereits überhitzt oder überladen sein können. Das BMS muss das erkennen, und der Stopp muss über Fahrzeugsteuerung und EVCC den OBC oder die Ladestation erreichen. Der Integrationstest prüft diese ganze Kette, nicht nur die Erkennung.
Warum sollten EVCC und BMS gemeinsam getestet werden?
Der EVCC handelt das Laden aus, das BMS legt Batteriegrenzen und sicherheitsbezogene Freigaben fest. Vergleichen Sie angeforderte Spannung und Strom mit SOC, Temperatur, Isolation, Schützen und Fehlern. Der Integrationstest prüft den richtigen gemeinsamen Fahrzeugzustand, den getrennte Steuergerätetests allein nicht belegen können.
Warum gehört der OBC zu diesem Integrationstest?
Beim AC-Laden wandelt das Onboard-Ladegerät netzseitige AC-Leistung in DC-Leistung für die Hochvoltbatterie um. EVCC, BMS, VCU, Temperaturregelung und Schützzustände steuern oder begrenzen Freigabe, Strombedarf, Leistungsreduzierung, Diagnose und Stoppverhalten. Prüfen Sie diese Wechselwirkungen ergänzend zum OBC-Einzeltest, um die gemeinsame Reaktion des gesamten EV-Ladesystems zu beurteilen.
Was ändert sich beim direkten DC-Laden?
Bei DC CCS, CHAdeMO und GB/T DC versorgt die externe Ladestation den Hochvoltbatteriepfad über Ladebuchse und Schütze. Der OBC wird im Energiepfad umgangen. EVCC, BMS, VCU, Isolationsüberwachung, Schütze und Temperaturregelung koordinieren aber weiterhin Anforderung, Freigabe und sichere physische Reaktion.
Lässt sich die Integration testen, bevor ein vollständiges Fahrzeug existiert?
Ja. EVCA kann die Ladestation als Gegenstelle nachbilden und der Battery Cell Simulator liefert dem BMS kontrollierte Zell-, Sensor-, Balancing-, Isolations- und Fehlerbedingungen. Zusammen mit kundeneigenen Fahrzeugnetzen, Steuergeräten und HiL-Komponenten können sie einen Teilsystemprüfstand bilden, bevor das vollständige Fahrzeug oder die Traktionsbatterie verfügbar ist.
Welche Ladetechnologien sind für EVCC-BMS-Integrationstests relevant?
Der aktuelle Anwendungsumfang umfasst AC-Laden mit OBC und direktes DC-Fahrzeugladen für DC CCS, CHAdeMO und DC-China / GB/T DC. Genaue Normen, Versionen, Steckverbinderhardware und verfügbare Funktionen hängen vom gewählten Systemstand und der Konfiguration ab.
Welche Größen sollten zeitlich zugeordnet werden?
Typische Größen sind angeforderte und zulässige Spannung und Strom, SOC, Zell- und Packtemperaturen, Isolation, Schütz- und Vorladezustände, OBC-Befehle und -Diagnose, Ladebereitschaft, Protokollnachrichten, Fahrzeugnetzdaten, physische Spannung und Strom, Stoppgründe und Wiederherstellungszeiten.
Fahrzeugseitige Prüfplanung
Eine geänderte Batteriegrenze wird von der Ladeanforderung bis zur elektrischen Reaktion verfolgt. AC- und direkte DC-Szenarien, Steuergeräteschnittstellen und erwartete Reaktionszeiten stehen fest, bevor der gemeinsame Prüfaufbau konfiguriert wird.