Anwendungen / EMV-Prüfung beim Laden
EMV-Prüfung von Fahrzeugen und Ladestationen während des Ladens
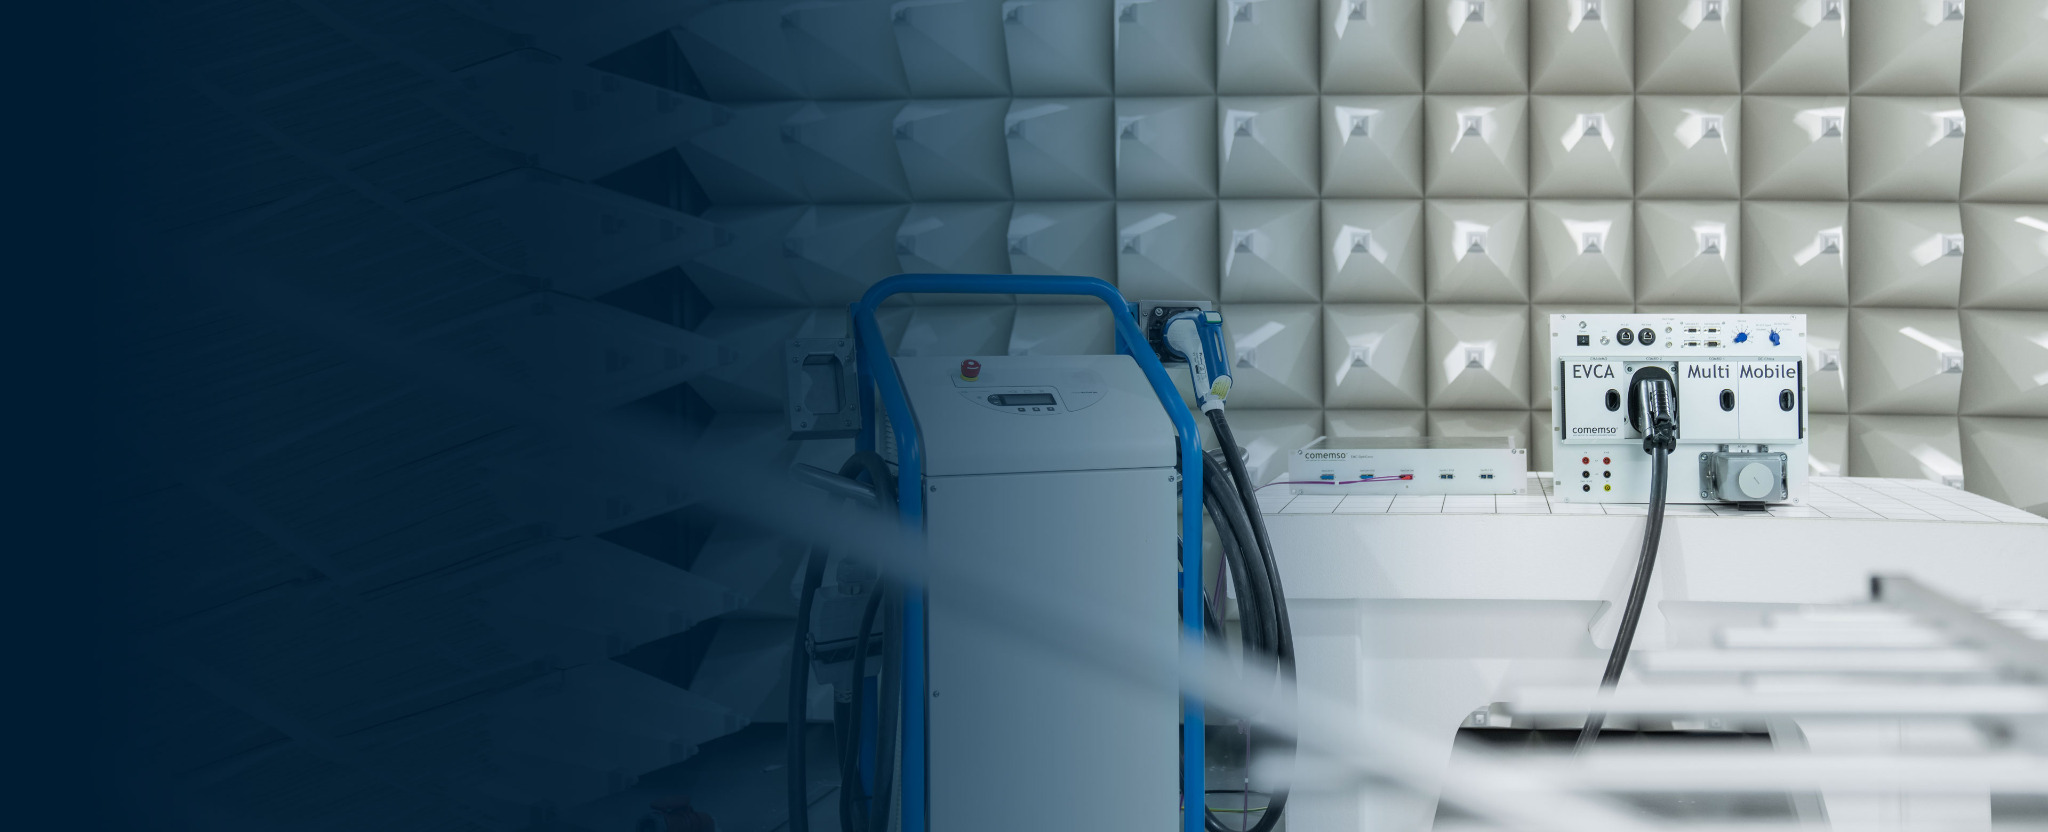
Die Prüfung der elektromagnetischen Verträglichkeit (EMV) untersucht, wie Geräte sich bei elektrischen Störungen verhalten. Halten Sie die Ladekommunikation beobachtbar, während das Fahrzeug oder die Ladestation in der EMV-Kammer geprüft wird.
Die zentrale Prüffrage
Hat der Prüfling auf die EMV-Bedingung reagiert oder ist der Ladeaufbau aus einem anderen Grund ausgefallen?
Laden ist ein Zusammenspiel im geschlossenen Regelkreis. Eine Protokollaufzeichnung allein kann nicht belegen, dass Pilotzustand, Leistungspfad, Kommunikationsablauf und Prüflingsreaktion beim Anlegen der Bedingung gültig blieben.
Die Methode beginnt mit dem Prüfling und der Abnahmeentscheidung. Anschließend definiert sie Ladegegenstelle, erforderlichen Zustand, Kammergrenze und Nachweiskanäle anhand der vereinbarten Prüfanforderungen.
Eine Methode. Zwei Prüflingsrichtungen.
Die Fahrzeug- oder Ladestationsseite prüfen, ohne die Mess- und Auswertungsmethode zu ändern.
Der Prüfling ändert sich. Der Bedarf an einer betriebsfähigen Gegenstelle, einer definierten Kammergrenze und einer gemeinsamen Zeitbasis bleibt.

Fahrzeug, OBC oder EVCC unter Belastung
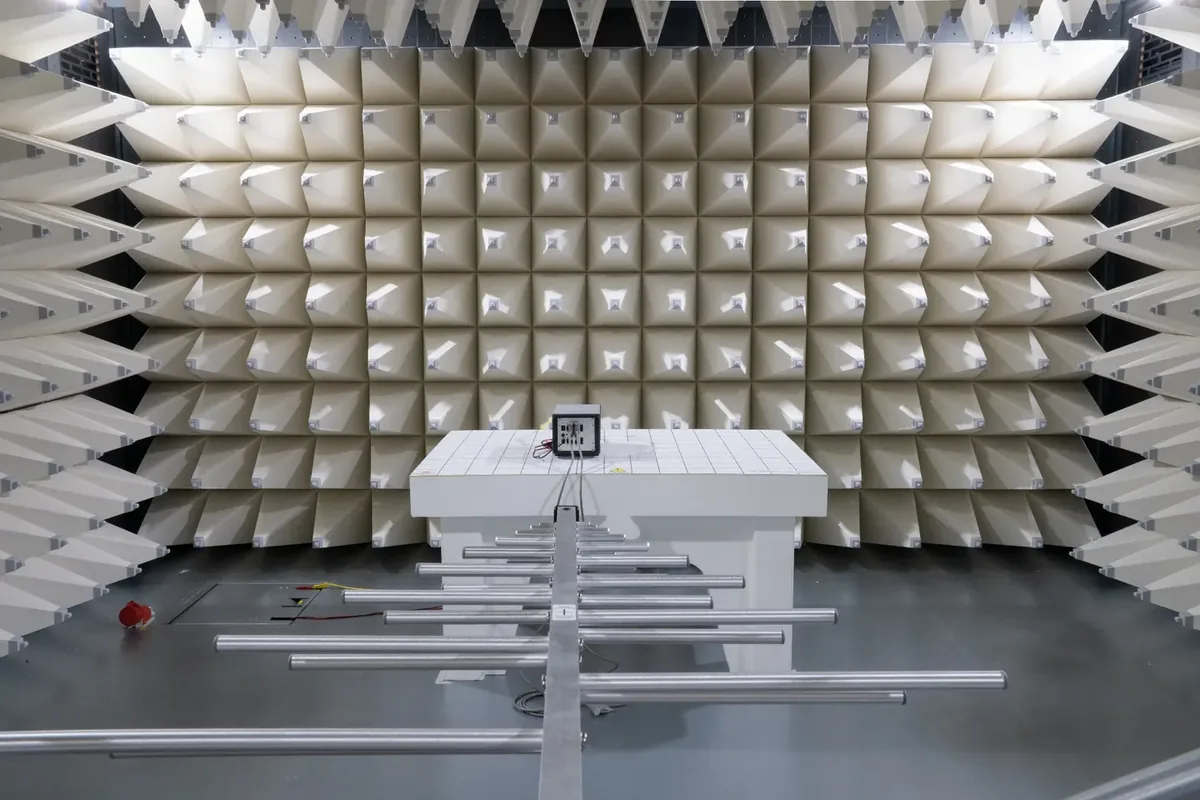
Platzieren Sie das vollständige Fahrzeug, die Ladebuchse, das Onboard-Ladegerät oder das fahrzeugseitige Steuergerät in der EMV-Umgebung. Halten Sie die EVSE-Gegenstelle (Ladestation), Steuerung und Analyse außerhalb.
- Fahrzeugseitiger Prüfling und anwendbare Anschlüsse sind ausdrücklich festgelegt
- Reale Ladestation oder Ladestationssimulation bleibt betriebsfähig
- Pilotzustände, Protokoll und Fahrzeugreaktion bleiben zuordenbar
Ladestation, Modul oder SECC unter Belastung
Platzieren Sie Ladestation, Lademodul oder Ladestationssteuergerät in der Kammer. Halten Sie Fahrzeugsimulator, Steuerung und Analyse außerhalb.
- Ladestationsseitiger Prüfling und Betriebsart sind ausdrücklich festgelegt
- Reales Fahrzeug oder Fahrzeugsimulation bleibt betriebsfähig
- Kommunikation, Zustand und Ladestationsreaktion bleiben zuordenbar
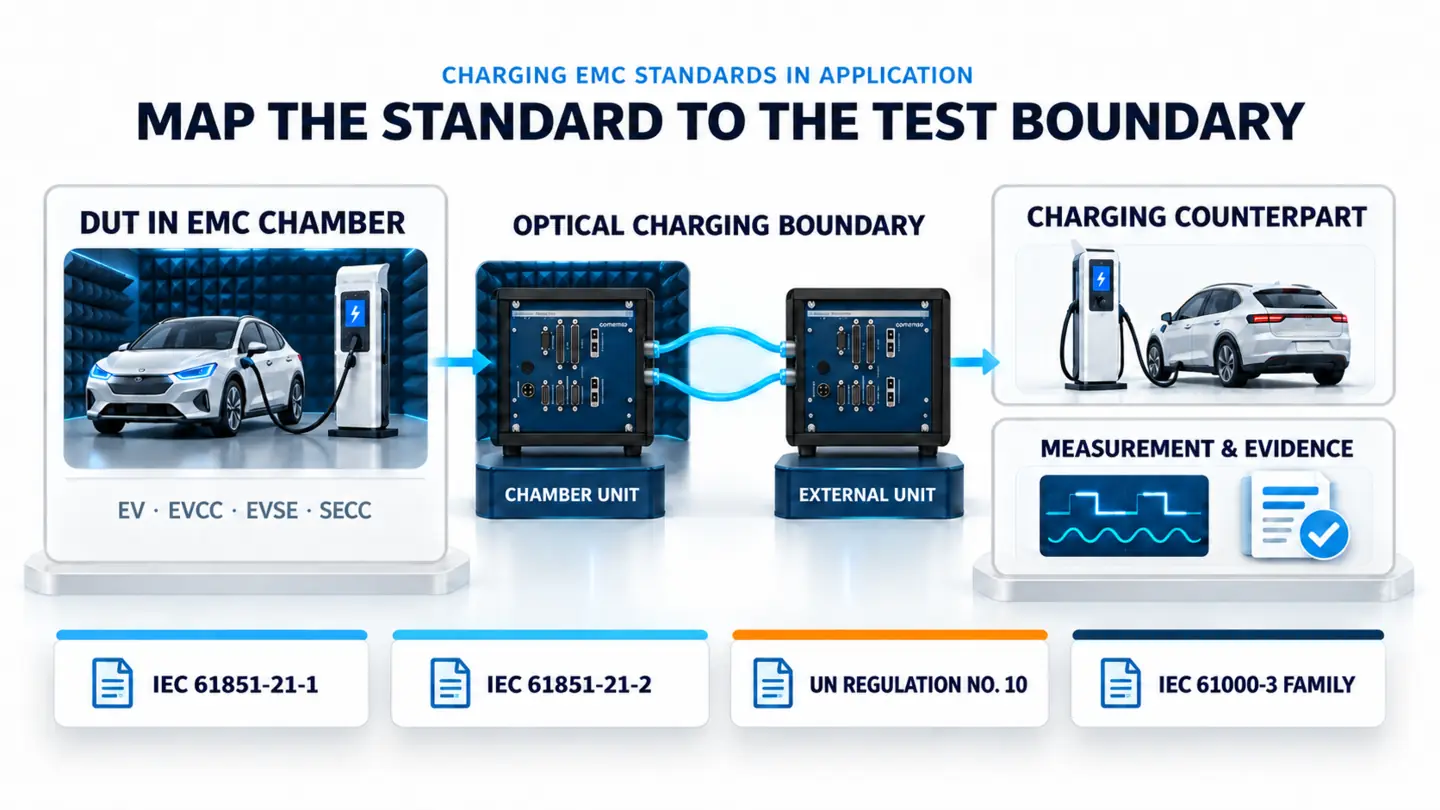
Die Norm definiert Prüfling und Abnahme. Der optische Pfad erhält das Ladezusammenspiel.
Das Dokument vor der Hardware zuordnen
Fahrzeug, fahrzeugexterne Ladeeinrichtung, behördliche Genehmigung und AC-Netzqualität haben unterschiedliche Umfänge und Laborverantwortlichkeiten. Benennen Sie genaues Dokument, Ausgabe, Prüflingsbetriebsart und projektspezifische Abnahmekriterien, bevor Sie die Prüfgrenze konfigurieren.
EMV von Fahrzeug und Onboard-Ladegerät
Gilt für die fahrzeuginterne Ladeeinheit, entweder im vollständigen Elektrofahrzeug oder als elektronische Unterbaugruppe, während sie leitend mit der Versorgung verbunden ist.
EMV fahrzeugexterner Ladeeinrichtungen
Umfasst fahrzeugexterne konduktive Ladeeinrichtungen und definiert Anschlüsse, Betriebsarten, Prüfaufbauten und Grenzwerte für den ladestationsseitigen Prüfpfad.
Genehmigungskontext für Fahrzeuge und elektronische Unterbaugruppen
Nutzen Sie die anwendbare Änderungsserie, Revision und den Genehmigungsweg. Die Kurzbezeichnung „ECE R10“ ist keine vollständige Projektdefinition.
Oberschwingungen, Spannungsänderungen und Flicker
Dies sind gegebenenfalls separate Netzqualitätsprüfpfade. Netzquellen, Analysatoren, Impedanzen und abschließende Bewertung bleiben eigenständige Laboraufgaben.
EMC Link ersetzt weder Antennen, Störgeneratoren, Netznachbildungen, Leistungsanalysatoren, Kammerverfahren noch die Laborbewertung. Es erhält den gewählten ladespezifischen Signalpfad über die Grenze hinweg.
Eine Ladekonfiguration. Definierte EMV-Bedingungen.
Zuerst den Ladezustand herstellen. Danach die Bedingung anlegen.
Ein wiederholbarer Kammertest behandelt Konfiguration, Ladezustand, EMV-Sequenz, Prüflingsreaktion und Wiederherstellung als einen Ablauf.

- 1
Definieren
Prüfling, Norm, Anschlüsse, Bedingung, Gegenstelle und Abnahme.
- 2
Konfigurieren
Ladetechnologie, Simulationsparameter, Signale und Nachweise.
- 3
Herstellen
Verbinden, aushandeln und die erforderliche Ladephase erreichen.
- 4
Anlegen
Die freigegebene leitungsgebundene oder gestrahlte Laborsequenz ausführen.
- 5
Erfassen
Bedingung, Ladezustand, Nachrichten und Prüflingsreaktion aufzeichnen.
- 6
Wiederholen
Dieselbe Konfiguration für Korrektur und Regression reproduzieren.
Das veröffentlichte EMC Link-Konzept soll ein stabiles Ladezusammenspiel über lange Störfestigkeits- und Emissionssequenzen erhalten. Weniger Unterbrechungen bedeuten weniger Neustarts und klarere Vergleiche.
Die Schnittstellen erhalten, die die gewählte Ladetechnologie tatsächlich nutzt.
Ladespezifische Signaltiefe
Die optische Grenze wird auf das laufende Ladezusammenspiel konfiguriert. Sie ist keine allgemeine Netzwerkbrücke und überträgt keine Ladeleistung.
High-Level-Kommunikation
PLC-Kommunikation (Kommunikation über die Stromleitung) für anwendbare Ladetechnologien.
Ladezustände der unteren Signalebene
Control Pilot (CP)/Proximity Pilot (PP), CS1/CS2, CC1/CC2, CE/ID und Temperaturpfade entsprechend der Konfiguration.
Hilfsversorgungsfunktionen
Digitale Relaissteuerung für das veröffentlichte Konzept der 12-V-AUX-Funktionen.
Ergänzende Schnittstellen
CAN und Ethernet innerhalb der freigegebenen Laborkonfiguration.
High-Level-Kommunikation
PLC-Ladekommunikation über den optischen Pfad.
Ladesignale der unteren Ebene
CP / PP, CS1 / CS2, CC1 / CC2, CE / ID und Temperatur.
Steuerung der Hilfsversorgung
Ladespezifische AUX-Funktionen über digitale Relaissteuerung.
Fahrzeug- und Prüfschnittstellen
CAN und Ethernet für den konfigurierten Laboraufbau.
Prüfintelligenz außerhalb
Aufzeichnung, Analyse, Simulation und Nachweise mit EVCA und comframe.
Veröffentlichter Technologiekontext
- AC
- DC-CCS Combo 1
- DC-CCS Combo 2
- NACS
- CHAdeMO
- GB/T DC
- MCS – separater Pfad
Ladeleistung, Quellen, Lasten, Kammerdurchführungen, Kühlung, Verriegelungen und elektrische Sicherheit bleiben Teil der externen Laborarchitektur.
Zeitlich zugeordnete Nachweise
Die erste aussagekräftige Abweichung auf einer Zeitachse erkennen.
Eine gemeinsame Zeitbasis hilft, einen elektromagnetischen Effekt von einem unabhängigen Protokoll-, Aufbau- oder Systemproblem zu unterscheiden. Entscheidend ist nicht nur, ob das Laden stoppte, sondern was sich zuerst änderte, während welcher Bedingung und wie sich der Prüfling erholte.
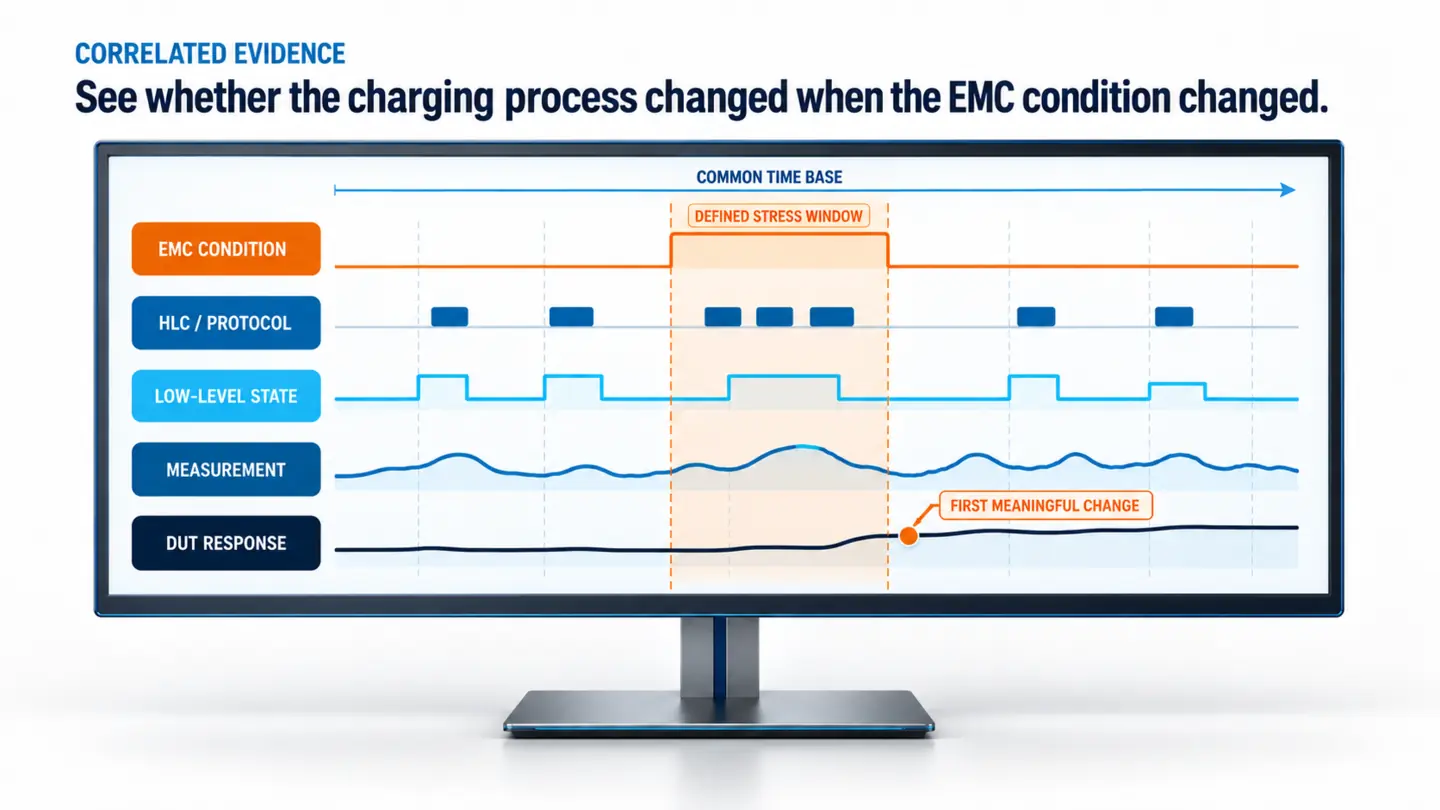
Was wurde angelegt?
Prüfschritt, Pegel, Frequenzbereich, Verweilzeit oder Laborereignis.
Was änderte sich beim Laden?
Nachrichten, Zeitverhalten, Pilotzustand, Messungen und Ladephase.
Wie reagierte der Prüfling?
Weiterbetrieb, Übergang, Leistungsreduzierung, Unterbrechung, Stopp oder Wiederherstellung.
Lässt sich das Ergebnis reproduzieren?
Konfiguration, Aufzeichnung, technische Bewertung und wiederholbarer erneuter Lauf.
Die transparente Verbindung allein nutzen oder EVCA und comframe ergänzen, wenn der Test Prüfintelligenz benötigt.
Eigenständig oder integriert
Definieren Sie mit der Kammermethode die Prüfgrenze. Bestätigen Sie anschließend die für die Projektkonfiguration freigegebenen Schnittstellen, Steckverbinder, Softwarefunktionen und Lizenzen.
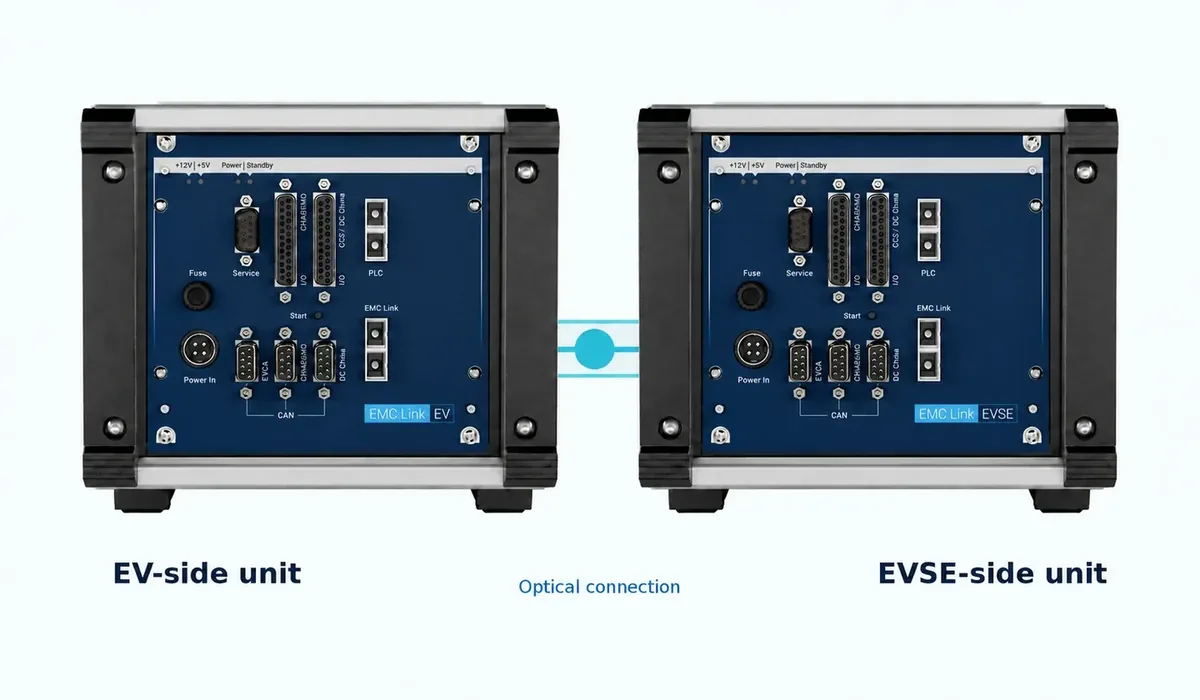
Eigenständiger Betrieb mit realem Ladepaar
Verbinden Sie ein reales Fahrzeug und eine reale Ladestation über den optischen Pfad und erhalten Sie dabei die unterstützten Ladepfade.
Fahrzeug in der Kammer
Halten Sie Ladestationssimulation, Steuerung, Messung und Analyse außerhalb, während die Fahrzeugseite belastet wird.
Ladestation in der Kammer
Halten Sie Fahrzeugsimulation, Steuerung und Analyse außerhalb, während die Ladestationsseite belastet wird.
EMV- oder Klimaumgebung
Nutzen Sie dieselbe Grenzlogik überall dort, wo der Prüfling über einen isolierten optischen Pfad mit seiner Ladegegenstelle verbunden bleiben muss.
Klare Systemgrenzen
Übertragung, Prüfintelligenz und Laborverantwortung trennen.
So wird eine transparente Schnittstelle nicht mit einem vollständigen EMV-Labor oder Protokollanalysesystem verwechselt.
EMC Link
- Optische Übertragung ladespezifischer Signale
- Eigenständiger Betrieb mit realem Ladepaar
- Unterstützte Kommunikationspfade und Pfade der unteren Signalebene
- Kammerseitige und externe Einheiten
EVCA + comframe
- EV- oder EVSE-Simulation
- Aufzeichnung und synchronisierte Analyse
- Fehlersuche und Simulationssteuerung
- Automatisierung und Berichterstellung, soweit konfiguriert
EMV-Prüfumgebung
- Erzeugung und Messung der Prüfbedingung
- Antennen, Netzwerke und Kammeraufbau
- Leistung, Lasten, Kühlung und Sicherheit
- Abnahmekriterien und abschließende Bewertung
Ausgehend vom Kammertest konfigurieren, nicht von einer allgemeinen Teileliste.
Die vollständigen vereinbarten Prüfanforderungen planen
Definieren Sie Entscheidung, Schnittstellen und Laborgrenze, bevor Sie die freigegebene EMC Link- und EVCA-Konfiguration auswählen.
Die optische Verbindung auf den tatsächlichen Kammertest konfigurieren
Prüfling in der Kammer
Fahrzeug, Ladebuchse, Steuergerät oder Ladestation
Gegenstelle außerhalb
Reales Fahrzeug / reale Ladestation oder EVCA-Simulation
Ladetechnologie
AC, CCS / NACS, CHAdeMO, GB/T DC oder separater MCS-Pfad
Transparente Signale
PLC, Ladesignale der unteren Ebene, CAN, Ethernet und AUX
Umgebung
EMV- oder Klimakammer, Versorgungsfilterung und Glasfaserführung
Nachweise
Eigenständiger Pfad oder EVCA + comframe für Aufzeichnung, Analyse und Berichte
Definiertes Ergebnis
EMC Link-Konfiguration + kompatibler EVCA-Pfad + freigegebener Kammeraufbau
Anschließend den optischen Pfad und die außerhalb der Kammer benötigte Prüfintelligenz definieren.
Entdecken Sie EMV-Prüfsysteme, Normen und Hinweise zum Prüfaufbau.
Geräte und verfügbare Prüffunktionen ansehen.
EMC Link
Optische Hardware, Topologien, Signalpfade und Konfigurationsangaben.
PlattformEVCA
Fahrzeug- und Ladestationssimulation, Messung, Analyse und Laborautomatisierung.
Softwarecomframe
Aufzeichnung, synchronisierte Analyse, Ablaufsteuerung und Berichterstellung.
NormenLaden, Sicherheit und EMV
Dokument, Ausgabe, Prüflingsrolle und freigegebenen Umfang vor dem Test zuordnen.
Offizielle BroschüreTechnische EMC Link-Broschüre
Veröffentlichte Technologieabdeckung, Signalübertragung, Architektur und Aufbauhinweise.
Technische Unterstützung
Nutzen Sie den Supportweg für eine bestehende Konfiguration oder ein reproduzierbares Problem.
Häufig gestellte Fragen
Häufige Fragen zur EMV-Prüfung beim Laden
Nutzen Sie für den endgültigen Prüfplan die genaue Projektnorm, freigegebene Produktdokumentation und das genehmigte Laborverfahren.
Was ist die EMV-Prüfung beim Laden von Elektrofahrzeugen?
Sie überprüft, wie sich ein Elektrofahrzeug, Onboard-Ladegerät, EVCC (fahrzeugseitiges Lade-Kommunikationssteuergerät), eine Ladestation oder ein SECC (ladestationsseitiges Lade-Kommunikationssteuergerät) verhält, während eine definierte elektromagnetische Bedingung angelegt oder gemessen wird. Ladezustand, Prüflingsreaktion und Laborbedingung müssen auf einer gemeinsamen Nachweisbasis zuordenbar bleiben.
Was unterscheidet die EMV-Prüfung von Fahrzeugen und Ladestationen?
Bei der Fahrzeug-EMV-Prüfung befinden sich Fahrzeug, Ladebuchse, Onboard-Ladegerät oder EVCC in der Kammer, während die Ladestationsgegenstelle außerhalb bleibt. Bei der Ladestations-EMV-Prüfung werden Ladestation, Modul oder SECC belastet, während ein reales Fahrzeug oder eine Fahrzeugsimulation außerhalb bleibt.
Warum eine optische Verbindung an der Kammergrenze verwenden?
Der optische Pfad hält die gewählte Ladekommunikation und die Signale der unteren Ebene verbunden, ohne einen konventionellen kupferbasierten Kommunikationspfad durch die Kammergrenze zu führen. Glasfaserführung, gefilterte Versorgung, Ladeleistung und Kammerdurchführungen bleiben Teil des freigegebenen Laboraufbaus.
Kann EMC Link ohne EVCA-Prüfsystem betrieben werden?
Ja. Die veröffentlichte Architektur unterstützt den eigenständigen Betrieb zwischen realem Fahrzeug und realer Ladestation. EVCA und comframe können ergänzt werden, wenn Simulation, Aufzeichnung, Analyse, Fehlersuche, Automatisierung oder Berichterstellung erforderlich sind.
Mit der gewählten Prüfgrenze fortfahren
Die Anwendung in ein Prüfsystem-Briefing überführen.
Der Konfigurator führt die Entscheidung weiter und hält jede Empfehlung bearbeitbar.